
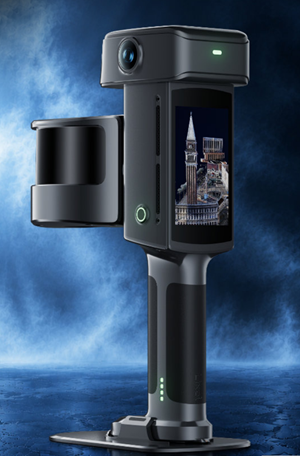
高性能ハンディスキャナー
3Dスキャナー
XGRIDS Lixel L3
Lixel L3は、高精度な空間スキャンを実現するフラッグシップモデルです。
広大かつ複雑な現場においても、実証済みの5mmという相対精度と、フォトリアリスティックな色彩を両立します。
一度のスキャンで、現実に忠実なカラー点群、メッシュ、そして3DGS(3D Gaussian Splatting)を生成でき、精密な計測からリアルなプレゼンテーションまで幅広く対応します。
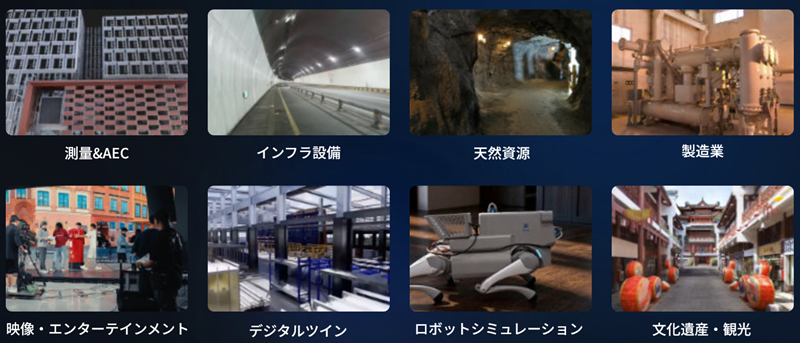
生成されたデータは、測量&AEX(建築・エンジニアリング・建設)、デジタルツイン、さらには映画・エンターテインメント分野のワークフローにそのまま組込みことができ、現実世界をでデジタル空間上に忠実に再現します。
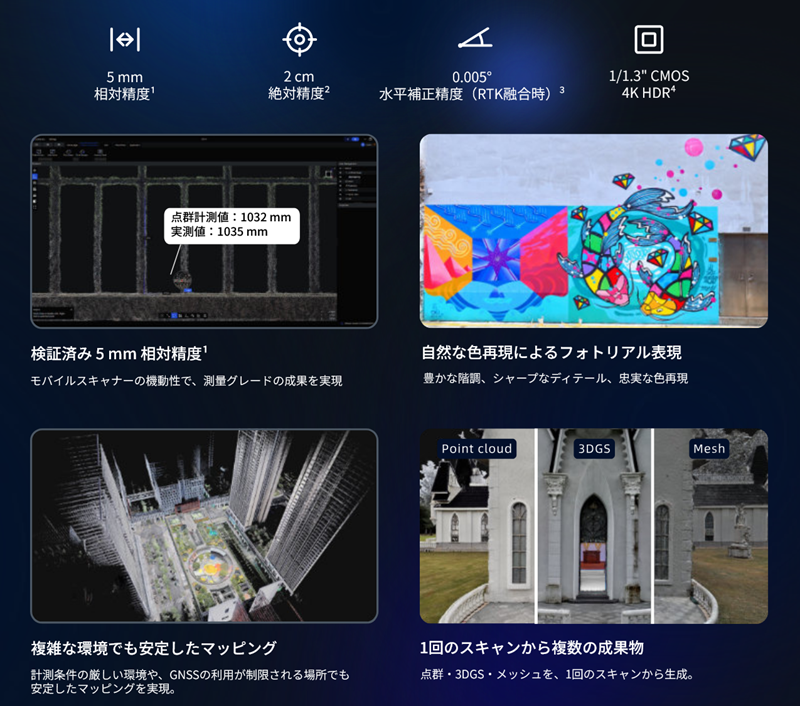
1. 指定された500㎡の環境で検証。精度は1σで評価しています。詳細な検証方法については、「精度検証ホワイトペーパー」をご参照ください。
2. 上空視界が良好な環境において、マルチパスの影響がなく、GNSS衛星配置および大気条件が良好な状態で計測。精度はRMSEで評価しています。
3. 上空視界が良好な環境に置いて、マルチパスの影響がなく、GNSS衛星配置および大気条件が良好な状態で計測。実際の性能は使用環境によって異なる場合があります。
4. DCG HDRによりセンサーのダイナミックレンジを拡張し、ハイライトからシャドウまで細部を保持します。
業界別活用分野
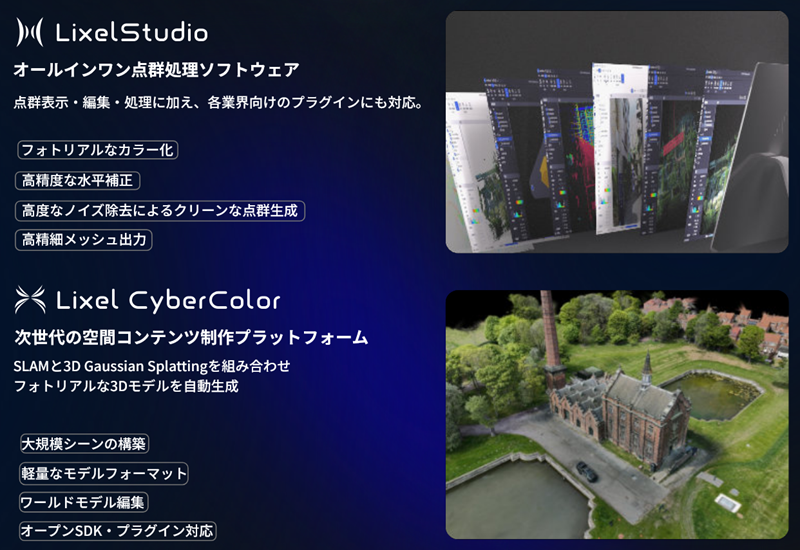
関連ソフトウェア
3Dスキャナー「XGRIDS」スキャンの様子
ハードウェア
|
モデル |
Lixel L3(16チャンネル) Lixel L3(32チャンネル) |
|
外形寸法 |
206mmx107mmx329mm |
| 消費電力 | <30W |
| 重量[1] | 約2.5kg |
| データインターフェース | USB3.1 Gen2 |
| 内蔵ストレージ | 1TB UFS |
| RTKモジュール | 対応(内蔵) |
| WiFi |
802.11 a/b/g/n/ac/ax 2.400-2.4835 GHz 5.15-5.850 GHz |
| Bluetooth |
v2.1+EDR/3.0+HS/4.2/5.0/5.2 2.4-2.4835 GHz |
| 筐体 | アルミニウム合金 |
| 連続駆動時間 | 100分 |
[1] バッテリーを含む重量です。その他の部品は含まれません。
動作環境
| 動作温度 | -20℃~50℃ |
| 防塵・防水性能 | IP54 |
バッテリー
| バッテリー電圧 | 14.4V |
| バッテリー容量 | 3,350 mAh |
ディスプレイ
| 画面サイズ | 4.3インチ TFT |
|
輝度 |
最大1,000ニト |
|
解像度 |
480x800 |
本体機能
| 画面上でのモデルプレビュー・計測:対応 | ✔ |
ビジョンモジュール
| フロントカメラ | 1 |
| フロントカメラ視野角 | 100°x75° |
| パノラマカメラ | 2 |
| パノラマカメラ視野角 | 200°x200° |
| カメラ解像度 | 4096x3072 |
| CMOSサイズ | 1/1.3" |
| シャッター | ローリングシャッター |
| HDR[2] | DCG HDR |
[2]DCG HDRによりセンサーのダイナミックレンジを拡張し、ハイライトからシャドウまで細部を保持します。
測量グレード GNSSモジュール
| 対応衛星信号 |
BDS B1l, B3l, B1C, B2a, B2b GPS L1C/A, L1C, L2C, L2P(Y), L5 GLONASS G1, G2, G3 Galileo E1, E5a, E5b, E6 QZSS L1C/A, L1C, L2C, L5, L6 IRNSS L5 SBAS L1C/A |
| 精度 |
水平:0.8cm+1ppm 垂直:1.5cm+1ppm |
| ピークゲイン | 4.0dBi |
| 方位角カバー範囲 | 360° |
| インピーダンス | 50Ω |
| 偏波 | 右旋円偏波(RHCP) |
| 軸比 | ≦3dB |
| 出力VSWR | ≦2.0 |
アクセサリー
| ベースマウント | 付属 |
| 充電ハブ | 付属 |
| バックパック付きハードケース | 付属 |
| サポートリグ | オプション |
後処理機能
| POI点群エンハンスメント | サポート |
| コントロールポイント不要のマップフュージョン | ICP, GCP, Scan Overlay |
| 顔・車両ナンバープレートのぼかし | サポート |
出力フォーマット
| 点群 | .las .rcp .e57 .ply .ilas |
| 画像 | .jpg |
| メッシュ | .osgb .obj |
| 3DGS | .lcc2 .lcc .ply |
| その他 | 3D Tiles (.3tz), .usd |
精度
| 後処理 相対精度(1σ)[3] | 5mm(500㎡) |
| 後処理 点群厚み[4] | ≦5mm |
| 相対精度・垂直(RMSE)[5] | 2cm |
| 相対精度・水平(RMSE)[5] | 2cm |
| 再現性[5] | 2cm |
| リアルタイム相対精度[6] | 1cm |
| リアルタイム絶対精度・垂直(RMSE)[7] | 2.5cm |
| リアルタイム絶対精度・水平(RMSE)[7] | 2.5cm |
| 水平補正精度(RTK融合時)[8] | 0.005° |
| 水平補正精度(RTK融合なし)[9] | 0.02° |
[3]専用の500㎡テスト環境で検証。精度は1σで評価しています。テスト環境および精度評価方法の詳細については、ホワイトペーパーをご参照ください。
[4]10mの歩行経路内における、平面部分の点群厚み。
[5]オープンスカイ環境において、マルチパスの影響がなく、GNSS衛星配置および大気条件が良好な状態で計測。
[6]ラボ環境で計測。実際の性能は使用環境によって異なる場合があります。
[7]オープンスカイ環境において、マルチパスの影響がなく、GNSS衛星配置および大気条件が良好な状態で計測。WGS84およびCGCS2000のみ対応。
[8]オープンスカイ環境において、マルチパスの影響がなく、GNSS衛星配置および大気条件が良好な状態で計測。実際の性能は使用環境によって異なる場合があります。
[9]RTK融合を使用しない2,000㎡のシーンをラボ環境で計測。実際の性能は使用環境によって異なる場合があります。
LiDARモジュール
| レーザークラス | Class1(905nm) |
| スキャン距離 | 0.7-120m |
| 視野角 | 約360°x270° |
| スキャン方式 | モバイル式 |
| 点群生成レート | 320,000/640,000点/秒 |
| レーザーチャンネル | 16/32 |